溶接ロボット「大きい・難しい・コスト」の
3つの壁を解消する新提案!
新海製作所様
溶接工程の現場を悩ませる『3つの壁』
熟練職人の高齢化に伴う人手不足や属人化、そして仕上がり品質のバラツキは、多くの板金加工の現場で深刻な課題です。
特に熟練職人に頼りがちな溶接の現場では、人手不足を補い品質を安定させるための自動化技術として「溶接ロボット」や「レーザ溶接」を検討してみたものの、現実的な壁に阻まれてしまいます。
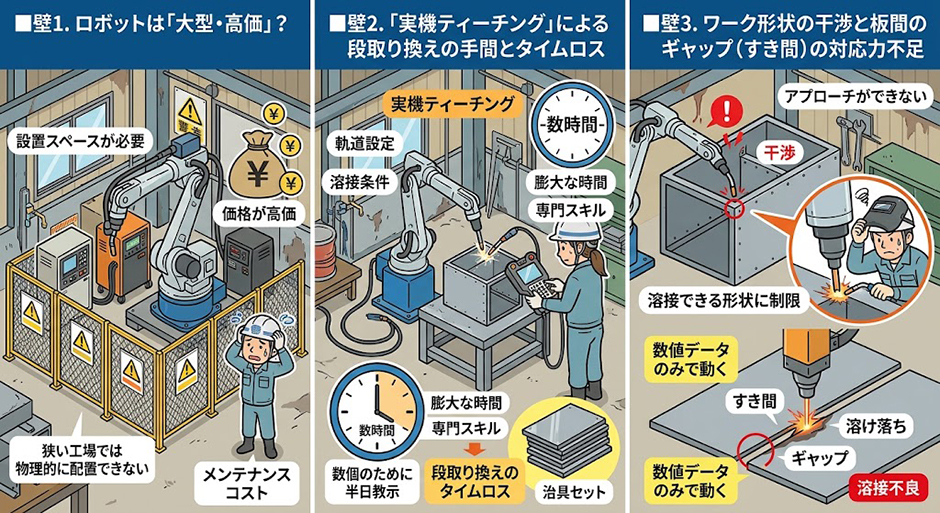
溶接の自動化の検討時に、実際に直面する『3つの壁』をご紹介します。
■壁1. ロボットは「大型・高価」?
都市部の工場にとっては、ロボットアームの可動域や、レーザ光の安全確保のためのパーテーションが想像以上に大きく、狭い工場には設置ができない例が多くあります。さらに価格も高価になりがちで、導入のハードルが高いことが現状です。
また、従来機(YAG/CO2レーザ)を搭載したロボットは、数年周期で大きな維持費が発生したり、長年経過した老朽機では、電源や発振器のメンテナンスコストの負担が課題になっています。
■壁2. 「実機ティーチング」と「段取り換え」のタイムロス?
従来の専用ティーチングペンダントで実機を動かしながら位置を覚え込ませる「実機ティーチング」は、膨大な時間とスキルが必要で、「数個の製品を溶接するために半日教示する」といった事態が発生することもあり、稼働率を大きく下げてしまいます。
また、箱物ワークでは、溶接の向きに合わせて治具をセットし直したり、何度もワークを載せ替える「段取り換え」が発生します。
セットする位置も正確に行う必要があり、動作しながら確認する補正も大きなタイムロスに繋がってしまいます。
■壁3. ワーク形状の干渉と板間の
ギャップ(すき間)の対応力不足
溶接ヘッドが大きくなると、複雑な筐体や小型の箱物の隅にアプローチができないため、ロボットが届かない個所は結局手作業に頼らざるを得なかったり、展開方法を見直すなどで増える工数が、大きなタイムロスに繋がります。
せっかくの自動化にも関わらず、手間が増えては本末転倒です。
また、前工程(切断・曲げなど)で発生したわずかな隙間が、レーザ特有の細いスポット径ゆえに溶け落ちや、溶接不良を招いてしまいます。
こうした課題から、現場では次のようなお悩みを抱えていませんか?
- TIG溶接からなかなか転換できない。
- せっかく導入した溶接ロボットが活用できていない。
手作業が多い溶接工程は、生産のボトルネックになりがちです。
「職人不足を解消したいが、自動化への壁も高い」という葛藤を解決する手段はないのでしょうか?